传感器壳体激光焊接的核心是材料透光匹配、焊缝 DFM 结构、恒压工装、闭环工艺监测、气密可靠性验证;较大优势是避免超声波振动损伤 MEMS/PCB,实现无粉尘、可追溯的车规级密封封装,是压力、气体、流量、MEMS 传感器主流升级方案。
传感器壳体塑料激光焊接技术要点分析
一、传感器壳体激光焊接的工艺原理
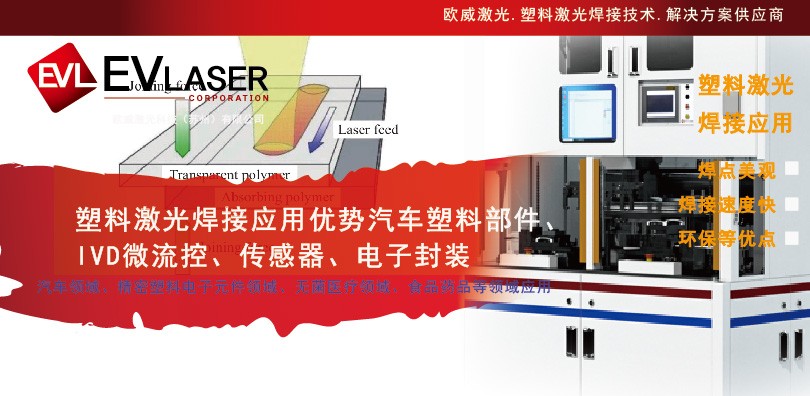
传感器壳体焊接采用透射式激光焊接原理:激光束穿过上层透光塑料,照射到下层含吸光剂(如炭黑、红外染料)的材料表面,光能被吸收转化为热能,在恒定压力下两层材料局部熔融结合,冷却后形成分子级密封焊缝。
这一工艺的核心优势在于:
二、核心技术要点分析
1. 材料选择与红外透光匹配
这是焊接成功的基础条件,尤其对传感器壳体至关重要:
要点 | 技术要求 |
上层透光材料 | 红外透光率必须达标,厚度建议 ≤3mm,过厚导致激光衰减引发虚焊 |
下层吸光材料 | 需添加炭黑或特定红外吸光剂,普通炭黑可能完全阻隔激光 |
玻纤增强材料 | PBT-GF30、PA66-GF 等必须做透红外改性,否则易出现表面烧焦但内部未熔合 |
常用适配材质 | PC、ABS、PBT、PA6/PA66、PMMA、PET 等热塑性工程塑料 |
黑配黑焊接 | 必须使用特定透红外黑料,普通黑料无法焊接 |
特别注意:玻纤填充材料若未做透红外改性,激光能量无法 正常传递,是传感器壳体焊接不良的原因之一。
2. 壳体结构设计要点
结构设计直接决定焊接成败,需从产品设计阶段介入:
焊接面平整度要求:上下盖必须平整、紧密贴合,注塑翘曲或间隙过大会导致虚焊
搭接结构建议:采用台阶式搭接结构,盖板嵌入壳体台阶内实现自定位
搭接宽度:建议 0.5–1.0mm,过窄易偏焊,过宽热输入过大
熔接筋高度:建议 0.15–0.3mm,匹配合适熔深,防止溢料或焊接不足
焊缝必须封闭环形:起弧和收弧处重叠 ≥2–3mm,避免留下未熔合缺口
内部元件避让:壳体内部元器件布局应避开焊缝热影响区(热影响区<0.5mm)
3. 激光源与波长匹配
参数 | 范围/说明 |
激光类型 | 半导体二极管激光器(近红外) |
常用波长 | 808nm、915nm、940nm、980nm |
波长选择原则 | 需与下层吸光剂的吸收峰对齐,部分特定机型支持波长定制 |
定位精度 | ±0.02–0.05mm(高精度振镜扫描系统) |
光源寿命 | ≥10 万小时,日常几乎无耗材 |
4. 焊接工艺模式选择
根据传感器壳体的结构形态和生产需求,可选择不同工艺模式:
焊接模式 | 特点 | 适用场景 |
轮廓焊接 | 激光束沿工件轮廓连续运动 | 复杂异形件、小批量 |
准同步焊接 | 光束与工件同步配合快速加工 | 批量规整零部件、大批量量产 |
同步焊接 | 多点同时焊接 | 高节拍要求 |
滚珠焊接 | 针对球面、弧形曲面 | 特殊曲面壳体 |
传感器壳体绝大多数采用轮廓焊接和准同步焊接两种模式。
5. 压力与夹具控制(关键工艺参数)
这是影响焊接一致性的核心因素:
焊接压力:通常 0.2–0.5MPa(或 0.1–500N 可调范围)
压力控制方式:需采用闭环压力控制系统,实时监测压力波动
动态自适应压力:焊接过程中跟随塑件受热形变微调压力,解决玻纤塑料焊后回弹、开裂问题
夹具设计要求:
6. 过程监控与质量闭环(核心保障)
量产中关键的技术要点是实现加工即监测、监测即管控的闭环:
监控维度 | 技术手段 | 监测指标 |
熔深监测 | 焊接距离传感器/位移传感器 | 塌陷位移实时采集,超差自动报警 |
温度监测 | 红外热像仪/多光谱传感 | 熔池温度分布,250kHz 高速采集 |
功率监测 | 激光功率闭环反馈 | 功率波动实时补偿 |
间隙监测 | 贴合度传感器 | 壳体贴合间隙>0.08mm 自动报警 |
数据追溯 | MES 系统对接 | 每一件产品焊接参数可追溯存储 |
智能化的监控系统融合工艺机理+AI赋能,形成加工即监测、监测即管控的完整闭环,可将不良品阻拦在生产过程中。
7. 焊后检测验证
检测项目 | 方法 | 标准 |
气密性检测 | 气密性检测仪加压法 / 氦气检漏 | 泄漏率 ≤10⁻⁶ mbar·L/s(车规级) |
浸水气泡法 | 充气浸水观察气泡 | 无连续气泡 |
防护等级 | IP67/IP68 防水防尘测试 | 批量良率稳定 ≥99.5% |
焊缝强度 | 机械拉压力测试 | 焊缝强度达母材 80% 以上 |
剖面分析 | 焊缝截面显微镜观察 | 判断熔接深度与均匀度 |
破坏性抽检 | 定期随机抽样 | 验证批量焊接强度一致性 |
三、常见问题快速排查
问题现象 | 可能原因 | 解决措施 |
焊缝漏气/虚焊 | 壳体贴合间隙过大、激光功率不足、压紧压力不匹配 | 检查装配间隙、提升功率、优化压力参数 |
焊缝发黑碳化 | 能量输入过高 | 降低功率或提高扫描速度 |
壳体压溃变形 | 压紧压力过大、工装接触不均 | 下调压力、优化工装仿形接触面 |
表面烧焦内部未熔合 | 玻纤材料未做透红外改性 | 对材料进行透红外改性处理 |
同一批次良率波动 | 原材料批次透光率不一致 | 做好来料管控,核查透光率一致性 |
焊后开裂回弹 | 玻纤塑料冷却收缩、压力未动态跟随 | 采用动态自适应压力模组 |
四、完整实施流程
① 客户寄送传感器壳体样品
↓
② 工艺实验室完成焊接测试,输出气密/拉力报告
↓
③ 确定设备型号、定制工装夹具
↓
④ 设备交付、工程师上门调试、小批量试产
↓
⑤ 工艺参数固化、操作人员培训、正式投产
↓
⑥ 后期技术支持、产品迭代改款支持
五、传感器壳体塑料激光焊接的核心技术要点可归纳为四个层次:
材料层:上层透光率达标 + 下层吸光剂匹配 + 玻纤材料透红外改性
结构层:台阶式搭接 + 熔接筋 0.15–0.3mm + 封闭环形焊缝 + 内部元件避开热影响区
工艺层:匹配波长 + 合适焊接模式 + 闭环压力控制 + 三重在线监测(功率/温度/间隙)
验证层:气密性检测 + 破坏性抽检 + 剖面分析 + 数据追溯
综上所述,只有从选材、结构设计、过程监控到焊后检测全流程把控,才能实现传感器壳体激光焊接的高可靠性、高一致性和高良率量产。更多塑料激光焊接资讯,敬请关注欧威激光科技(苏州)有限公司。


 商城




 微信公众号
 官网二维码
 苏公网安备32059002007781号

 0512-65158026


